千葉工業大学 / 日本
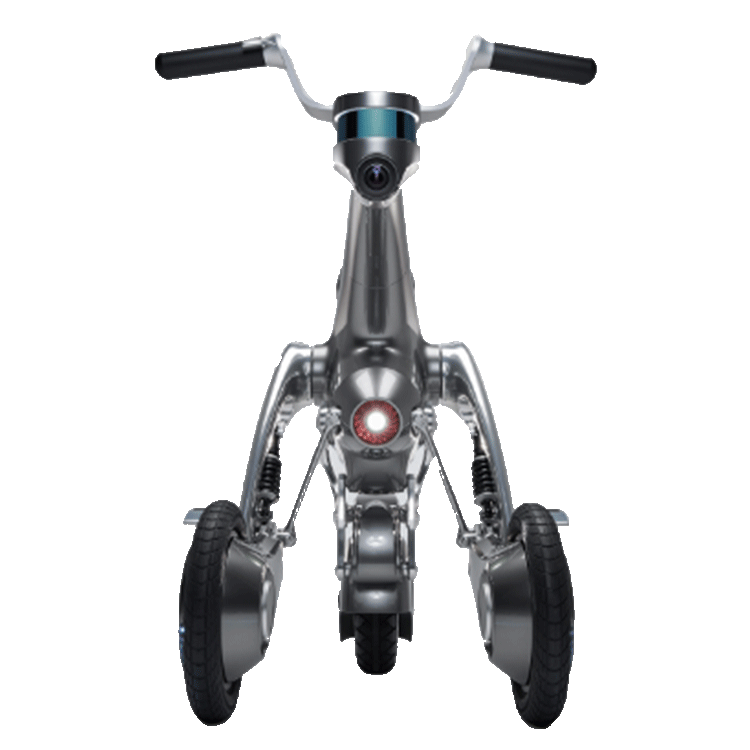
CanguRo(カングーロ)
CanguRoは「人と馬の関係」をコンセプトに開発された主人に寄り添うパートナーロボット。千葉工業大学 未来ロボット技術研究センター「fuRo」とプロダクトデザイナー山中俊治氏によって生み出された。CanguRoは「ライドモード」(移動)と「ロイドモード」(ロボットモード)の2種類の形態を持つ。「ライドモード」はユーザーが乗って移動する電動モビリティとして利用できる。「ロイドモード」はユーザーに追従してショッピング等をサポートしたり、時には友人・家族とのコミュニケーションロボットになる。CanguRoが遠方にいても、スマートフォンやタブレットから呼び出すと、fuRo独自のSLAM技術「scanSLAM」により指定の場所まで完全自動操縦機能で迎えにきてくれる。
コミュニケーション
コミュニケーション
パーソナルモビリティ
街中
Specs
Product Details
- Type
- ライドモード時の速度は時速10km。衝突を回避して、自動ブレーキを行う「スマートストップ機能」を搭載し、事故を未然に防ぐ。
- Price
- 円
- Size
- 全長、550mm(ロイドモード) / 750[mm](ライドモード)、全幅、440 [mm]
- Weight
- 64Kg
- Sensors
- 3次元レーザーセンサ、広角カメラ、後部距離センサ、慣性計測装置、床反力センサ
Videos
Video
https://www.youtube.com/embed/BVobmBB0f58?enablejsapi=1&controls=0&fs=0&iv_load_policy=3&rel=0&showinfo=0&rel=0&modestbranding=1